
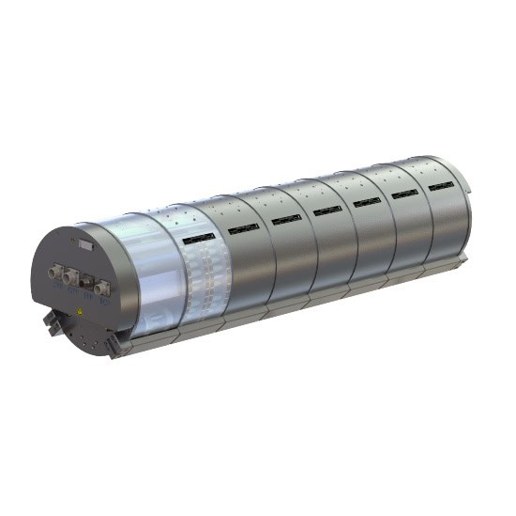
德国SubCtech公司——Vehicle Batteries 水下航行器锂电池
水下航行器锂电池系统
Vehicle Batteries(SmartPowerBlocks™)
产品定位
模块化 SmartPowerBlocks™:2.5~100 kWh,可达 600 V,四级安全保护。
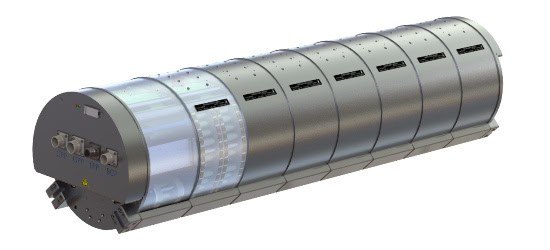
图1 水下航行器锂电池系统(Vehicle Batteries(SmartPowerBlocks™))
设备特点
● 模块化设计,由 SmartPowerBlocks™(SPB)组成,兼顾高容量与安全、可靠、轻量;
● 提供 260 mm、310 mm、416 mm 三种标准直径(不含耐压壳尺寸);
● 部分型号按 MIL-STD、API17F 或国际标准完成型式认可;
● 可按需进行 UN T38.3 认证;
● 仅采用高能量密度的工业 18650 电芯,具备过压阀、过流与温度保护,装于不锈钢壳内;
● 相较软包 / 锂聚合物电芯,可进行认证并通过冲击振动试验;
● 轻量钛合金 1 atm 耐压壳(非充油式),易于扩展、水下重量低;
● 四级安全保护 + 冗余设计,单电池故障时仍保证 50% 剩余容量。
设备介绍
水下航行器锂电池采用 SmartPowerBlocks™(SPB)模块化设计,在高容量的同时兼顾安全性、可靠性与低重量。电池提供三种标准直径:260 mm、310 mm、416 mm(不含耐压壳尺寸)。部分型号已按 MIL-STD、API17F 或国际标准完成型式认可,也可按需进行 UN T38.3 认证。
典型应用包括:水下航行器(AUV、ROV、潜艇);水面航行器(USV、船只);水下设备(监测站);智能传感器供电。
安全性的提升来自把电池拆分为自带 BMS 保护的自保护模块(SPB)。SubCtech 仅采用高能量密度的工业 18650 电芯,电芯本身具备过压阀、过流与温度保护,并封装于不锈钢外壳。与常用于压力中性电池的软包 / 锂聚合物电芯不同,这类电池能够取得认证并通过冲击与振动试验(例如按 MIL-STD 或 API17F)。
作为耐腐蚀、轻量钛合金 1 atm 耐压壳(非充油式)的制造商,SubCtech 的电池易于按比例扩展且水下重量低;电池自支撑、电缆数量少,既节省浮力与成本,也简化系统设计,并在恶劣海况与船上条件下提供极高安全性。
核心技术亮点
| 技术做法 | 给客户带来的价值 |
| SmartPowerBlocks™ 模块化架构(每模块 2.5~7 kWh) | 按任务能量需求串 / 并联扩展,2.5~100 kWh 连续可配,避免重新设计整包 |
| 三种标准直径 260 / 310 / 416 mm | 适配不同口径的耐压壳体与航行器舱段,减少结构改型 |
| 工业 18650 电芯 + 不锈钢壳 | 可通过 MIL-STD / API17F 冲击振动与认证试验,安全性可验证 |
| 四级安全保护 + 冗余通道 | 任何致命故障下每块电池仍保留 50% 容量,保障应急返航 |
| 钛合金 1 atm 耐压壳,工作深度至 6000 m | 耐腐蚀、免充油,维护与检测更方便 |
| 可选 PDU 配电与 CIM 控制器(含数据记录) | 可连接多达 12 块电池,实现统一监控、日志与远程诊断 |
技术参数
| Series 260 HV(串联) | SPB 每模块 2.5 kWh、14 V~50 V;串接后电压典型 50 V~400 V;能量典型 2.5~20 kWh;电流 2 通道各可达 50 A;尺寸每 SPB Ø260 mm × 150 mm + 150 mm BMS;重量每 SPB 空气中 14 kg |
| Series 260 HV(并联) | 电压 14 V~50 V;能量典型 2.5~20 kWh;电流可达 50 A;尺寸每 SPB Ø260 mm × 150 mm + 150 mm BMS;重量每 SPB 空气中 14 kg |
| Series 310 HV(串联) | SPB 每模块 3.5 kWh、14 V~50 V;能量典型 3.5~50 kWh;电流可达 50 A;尺寸 Ø310 mm × 150 mm + 150 mm BMS;重量每 SPB 空气中 18 kg |
| Series 310 HV(并联) | 电压 14 V~50 V;能量典型 3.5~50 kWh;电流可达 50 A;尺寸 Ø310 mm × 150 mm + 150 mm BMS;重量每 SPB 空气中 18 kg |
| Series 416 HV(串联) | SPB 每模块 7 kWh、14 V~50 V;电压典型 50 V~600 V;能量典型 7~100 kWh;电流 2 通道各可达 75 A;尺寸每 SPB Ø416 mm × 150 mm + 150 mm BMS;重量每 SPB 空气中 32 kg |
| XXL AUV Series 416 | 可连接多达 12 块电池(例如 100 kWh Series 416);电压 150 V~600 V;能量典型 100 kWh 至 1 MWh;工作深度至 6000 m;资质 UN T38.3,API17F 或 MIL-STD(视配置) |
| 技术 | 锂离子可充电池;高功率、高安全、高可靠工业电芯;SubCtech 自研高电压 / 高容量 / 高电流电子;UL / UN 认证电芯 |
| 生产 | 按 IPC-A-600、IPC-A-610、IPC-A-620 class 2 生产;class 3 可定制 |
| 壳体 | 工作深度至 6000 m;材料:钛合金(免腐蚀)、铝、钢、超级双相钢、POM;其他可开发 |
| 数据接口 | RS-485(可全隔离)、RS-232(可全隔离)、CAN(可全隔离)、以太网(原型阶段);协议:SIIS L2、MODBUS RTU、NMEA-0183(ASCII),其他可定制 |
| 数据记录与远程访问 | CIM 主控制器记录(32 GB);远程下载日志、上传固件 / 配置;密码访问保护 |
| 温度 | 工作 -20 °C~+60 °C;充电 0 °C~+45 °C;储存 -20 °C~+60 °C(均为电芯表面温度);支持极地与热带条件 |
| 安全(四级) | L1 工业电芯 + 不锈钢壳 + 过压阀 + 过流切断 + 温度保护层;L2 SPB 级硬件保护(过压 / 低压 / 过流 / 过温);L3 电池级软件保护(模块失衡、热点检测、过流、短路,配 IGBT 开关和 / 或断路器);L4 独立安全回路切断全部模块与充电器,由任意故障触发,并在 SPB 级设看门狗 |
| 安全性附加 | 冗余电池方案在故障时保证每块电池 50% 剩余容量;机械与电气保护;模块轻、连接器无电压,操作安全 |
| 资质 | MIL-STD(如 810G 冲击与振动)、461F EMC、API17F、NATO Codes、DNV 及其他国际 / 客户标准;UN T38.3 电芯级必配,电池级按需 |
| 选件 | LED 控制灯(内置或耐压壳用)、水下开关、配电单元 PDU(带保护输出)、电池控制模块 BCM(多达 12 块电池)、CIM 控制接口模块、海空运运输箱、装壳辅助工具、定制水下电缆(任意连接器品牌,DNV 认可) |
系统组成与选配
标配
● PowerPack™ 电池系统(SPB 模块 + BMS + 耐压壳)
● SUBCONN® 连接器
● 数据接口与标准协议
选配
● PDU 配电单元(带保护输出)
● 电池控制模块 BCM(可连接多达 12 块电池)
● CIM 控制接口模块(含数据记录,可嵌入电池内)
● LED 控制灯、水下开关
● 海空运运输箱、装壳辅助工具
● 定制水下电缆
● 定制:尺寸、容量、外形、壳体材料、连接器、开关、直流选项、酒店负载、充电功率与设计
应用领域
● AUV / ROV / 潜艇等水下航行器主电源;
● USV 与水面船只动力电池;
● 水下监测站与智能传感器供电;
● 大型长航程自主水下平台(含燃料电池混合动力系统)。
应用案例
案例1|混合动力 AUV:3 × 35 kWh 高压电池 + BCM
为混合动力 AUV 提供 3 组 35 kWh 高压电池与电池控制模块。
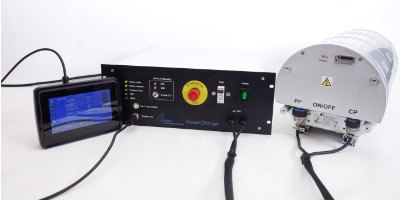
图2 AUV 高压电池组与电池控制模块(BCM)(原厂实景)
来源:SubCtech 公开应用记录(Nauticus Robotics)
案例2|有人潜器:430 V 高压电池 + BCM
为有人驾驶潜器提供 430 V 高压电池系统与电池控制模块。
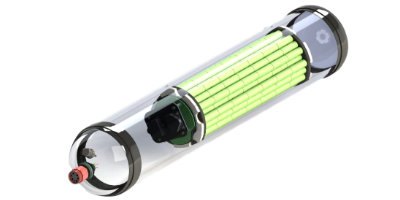
图3 载人潜器用高压电池与透明压力壳演示(原厂实景)
来源:SubCtech 公开应用记录(SubseaCraft)
案例3|FlatFish 项目(DFKI / BIR / Shell)
德国人工智能研究中心(DFKI)、巴西机器人研究所(BIR)与壳牌(Shell)联合开展的 FlatFish 项目,目标是设计一台用于油气水下结构反复检测、可长时间潜航的 AUV。为评估水下能源与高带宽数据传输,对接站样机配备了光数据传输器与电池充电电触点。
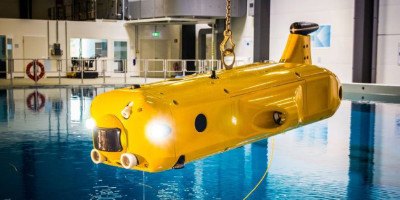
图4 FlatFish AUV 在试验水槽中(图片来源:DFKI / FlatFish 项目)
来源:SubCtech 公开应用记录(© DFKI / Ground Truth Robotics, Florian Cordes)
案例4|燃料电池 UUV“Solus-LR”(Cellula Robotics)
SubCtech 为加拿大 ADSA 科技计划下开发的“Solus-LR”远程无人水下航行器研制了锂离子电池。该 UUV 目标航程 2000 km、可连续潜航数月;锂离子电池系统与燃料电池系统协同工作,承担功率峰值,并使动力系统保持在合适的工作参数区间。
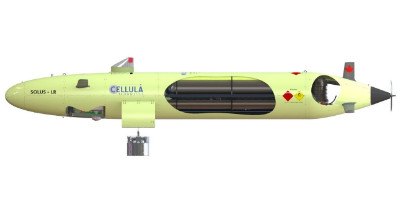
图5 Cellula Robotics 的 Solus-LR 长航程 UUV(图片来源:Cellula Robotics)
来源:SubCtech 公开应用记录(© Cellula Robotics)
案例5|Shell Ocean Discovery XPRIZE 参赛 AUV“Marlin”
德克萨斯 A&M 学生团队的“Marlin”AUV 进入 Shell Ocean Discovery XPRIZE 决赛。该平台装备 48 kWh 电池系统(超过普通家庭日均用电量),用于驱动高分辨率 3D 扫描、惯导、多普勒测速与环境化学传感器等全套载荷。
图6 Shell Ocean Discovery XPRIZE 水下监测项目现场(原厂实景)
来源:SubCtech 公开应用记录(© Deep-Down / Oceaneering)
案例6|Europa-Explorer 项目(DFKI)
作为木卫二(Europa)未来探测任务的先导,该项目聚焦机器人在木卫二表面及冰下(冰层厚 3~15 km)的导航;由于地木通信时延长达 33~53 分钟,需要全自主系统。SubCtech 为该任务研制并交付了电池系统。
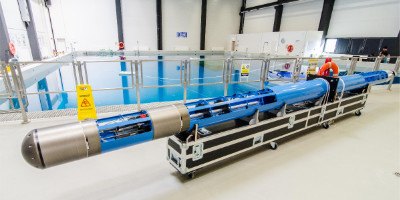
图7 DFKI Europa-Explorer AUV 装配现场(图片来源:DFKI)
来源:SubCtech 公开应用记录(© DFKI, Jan Albiez)
产品图集
图8 SmartPowerBlock™(SPB)模块结构 |
图9 Series 260 电池模块 |
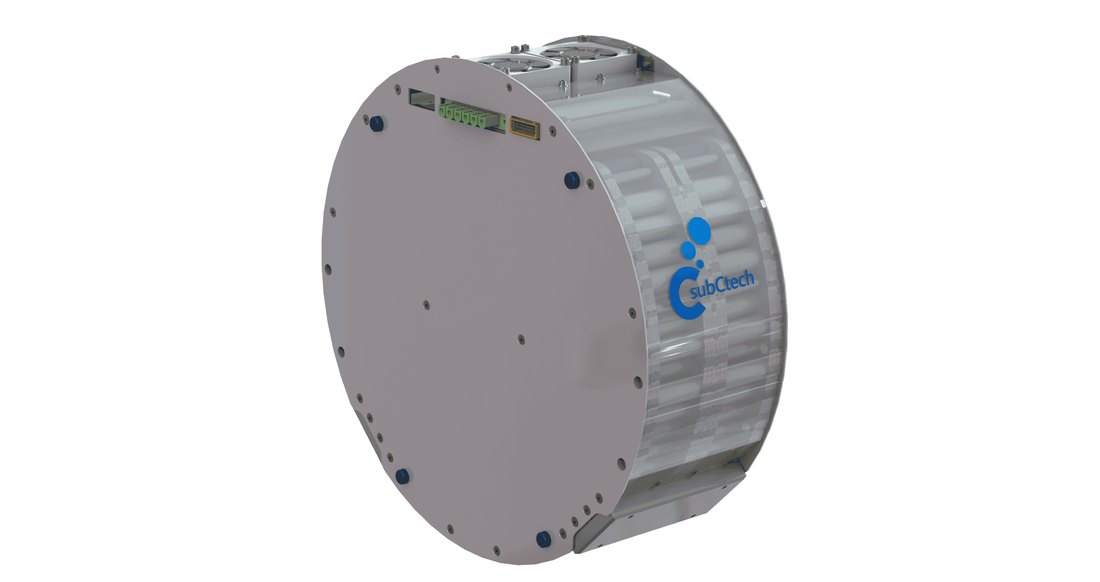
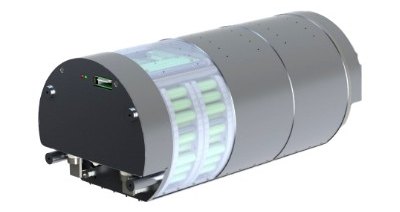
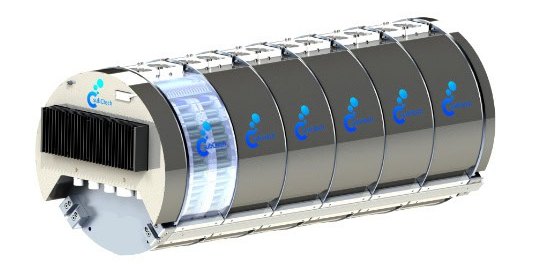
图10 航行器电池组装配 |
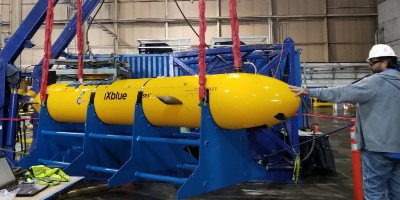
图11 Shell Ocean Discovery XPRIZE 参赛 AUV |
操作手册下载(中文版 PDF)
《德国SubCtech公司水下航行器锂电池系统操作手册(中文版)》 · 资料编号 SD-OM-SCT-BT-VBAT · V1.0