
News information
新闻资讯
-
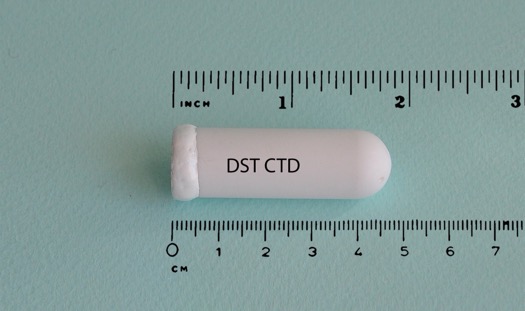 222026-11留守还是早走?DST CTD用两年水温底稿把94尾冰岛幼鳕分成两条路大西洋鳕的近岸型与外海型成鱼在洄游与栖息深度上的分化早已明确,但1至3岁幼鱼的生态分化此前几乎空白。冰岛大学与海洋淡水研究所的团队(Valliant、Jónsdóttir、Nielsen、Pálsson与Ólafsdóttir)在冰岛西北部峡湾布设声学遥测阵列,跟踪94尾经基因分型判定生态型的幼鳕两年,并用Star-Oddi DST CTD温盐深记录仪全程逐日记录峡湾表层水温,首次在幼鱼阶段发现了与成鱼一致的精细垂向分离,成果2026年发表于Marine Biology。 研究背景 大西洋鳕是北大西洋最重要的商业鱼种之一,种群内存在迁移倾向迥异的生态型:近岸型常年滞留沿岸,外海型随体长增长向更深水域移动,这一倾向与基因组倒位变异密切相关。幼鱼阶段,两种生态型常在同一段育肥场混居——浅水在夏季提供适温、食物与庇护,随个体长大逐步向深水移动,即经典的海因克定律。 然而,对幼鳕生态型分化的认识大多来自底拖网调查:这类调查对最小年龄组捕获率低,也难以刻画个体层面的季节行为。1至3岁正是幼鳕向外海迁移的启动期,两种生态型在混居条件下是否已出现栖息深度与居留策略的分离,需要能在个体尺度上连续观测的手段。 研究过程 研究峡湾为冰岛西北部的迪拉峡湾:冰川侵蚀形成的浅水峡湾,最大水深约55米;对照源地是邻近更深的伊萨菲厄泽峡湾系统,最大水深约130米。2022与2023年夏季,团队用鳗笼、港前沿岸网具与年度虾类拖网调查共采集105尾幼鳕(体重0.28至0.62公斤,标准长12.7至48.2厘米),剪尾鳍以96个单核苷酸多态性标记做生态型判定,分组概率低于90%的个体剔除。手术植入分别记录温度与深度、加速度与深度的两类声学发射器后,全部幼鳕放流回迪拉峡湾;峡湾内以约500米间距布设26台锚系声学接收机,离底1.5米,2022年装16台、2023年补10台,距离试验证实有效探测半径达250至300米。 水温观测由两条线构成:峡湾内养殖设施的温度记录仪,以及Star-Oddi DST CTD温盐深记录仪——后者布放在3米水层的固定点位,在整个研究期内逐日记录温度,与声学数据同步构成深度分析的环境背景。两年阵列共记录原始检测111万余条,经筛选与每小时位置估计压缩为108007条记录,94尾幼鳕(近岸型58尾、外海型36尾)进入分析,跟踪自2022年6月5日持续至2024年5月30日。 图1 冰岛Star-Oddi公司DST CTD温盐深记录仪 图2 研究峡湾、接收机与温度记录仪布设及幼鳕来源(论文 Figure 1) 图3 94尾幼鳕2022至2024年的检测时间线(论文 Figure 2) 实验结果 居留策略分化明显。94尾幼鳕中,季节居留型占约48%,早离型约16%,早冬与全冬居留型合计约28%,还有约9%越冬后返回;约11%个体记录到死亡。小体长组(小于25厘米)平均跟踪历时从伊萨菲厄泽组的132.0天到迪拉组的154.9天不等。源于迪拉峡湾的近岸型幼鳕居留最稳固:仅4%早早离湾,近四成个体冬季仍留在湾内,且居留事件高度聚集在捕获点附近的离散热点区。 图4 各生态型-来源组居留历时对比(论文 Figure 3) 图5 各组居留事件的核密度空间分布(论文 Figure 4) 来源地深刻塑造行为。来自更大更深的伊萨菲厄泽峡湾系统的幼鳕,即便移植到迪拉峡湾后仍倾向占据更深水域并更早离湾:稳健回归显示,以迪拉近岸组为基准,伊萨菲厄泽近岸组与外海组的栖息深度分别系统性地深12.2米与27.0米;58尾游出内湾阵列的个体中近岸型与外海型各29尾,而35尾全程留守者里近岸型占28尾。 外海型的个体发育加深更陡。外海型幼鳕随体长增大显著下潜,迪拉外海组深度随体长的增速达每厘米1.93米;而迪拉近岸组几乎不存在体长-深度关系,四季维持浅水居留。仅用居留事件数据重跑模型结果几乎不变,说明深度差异并非放流后探索行为所致;伊萨菲厄泽组在低温季节进一步下潜,与表层水温变化呈相反走向,凸显冬季垂直迁移的生态型差异。 图6 栖息深度对体长与表层水温的响应(论文 Figure 6) 研究结论 这项研究首次证实1至3岁大西洋鳕在混居条件下已存在精细的垂向与居留分离:外海型幼鳕表现出更强的个体发育加深与季节性垂直迁移,近岸型则高居留、浅分布;同时来源地经历与种群内异质性深刻影响行为表达。对沿岸育肥场保护而言,环境变化对两种生态型幼鱼的影响可能截然不同,管理上需要按生态型分别评估。 对幼鱼生态与育肥场观测作业而言,这类逐日连续的环境序列是解释动物行为的前提。Star-Oddi DST CTD温盐深记录仪直径仅15毫米、长50毫米,可系泊于养殖设施、浮标或水下结构上定点值守,电池在常用记录间隔下可连续工作约5年,耐压档位分150、500、1200、2400米四档,盐度、深度、温度三要素同步记录并自带时标,回收后经SeaStar软件与通讯盒读出即入分析流程,为多年期声学遥测与行为生态研究提供稳定的环境基准线。 参考文献 Valliant M L, Jónsdóttir I G, Nielsen E E, et al. Origin, ecotype and ontogeny shape fine-scale vertical segregation in juvenile Atlantic cod. Marine Biology, 2026, 173: 194. https://doi.org/10.1007/s00227-026-04949-9 相关产品链接 冰岛Star-Oddi公司 水下温盐深记录仪
-
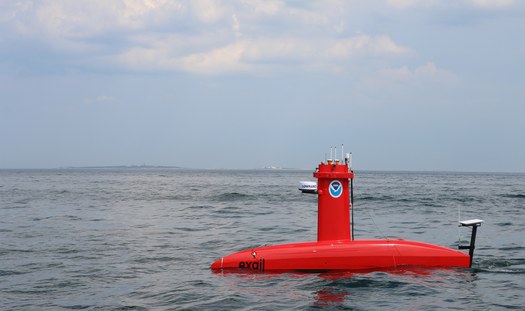 222026-11深蓝瞭望(第41期)|机器人对接下单,声学监测护鲸近三日海洋仪器与装备领域动态集中在六条线上:青岛海洋机器人专场对接会以「需求清单+能力清单」促供需落地,天津瀚海蓝帆新晋国家级专精特新「小巨人」;国际上,NOAA与国家鱼类及野生动物基金会联合投入840万美元支持16项鲸类避撞技术项目,瑞典通过北欧防务合作框架批量租用无人水面艇开创「按天买服务」先例;2026世界计算大会首设海洋计算声学论坛,AI与物理规律双轮驱动水下声场计算;《科学报告》刊发的最新研究则在深海多金属结核内部发现了此前被忽略的独立生物群落,为深海采矿环境基线调查再增一环。以下逐一梳理,供行业参考。 一、青岛海洋机器人专场对接:需求清单与产品出海同台 图1. 工程人员对水下机器人电子舱体进行集成调试(图源:NOAA Ocean Exploration,美国政府作品,公有领域) 11月20日,青岛市海洋发展局主办、青岛海洋工程水下设备检测有限公司承办的海洋机器人专场场景对接活动举行,120家研发、制造、应用单位及金融机构参会,这也是第四届海洋装备科技创新大会的平行活动之一。需求端,崂山实验室发布了系列温盐深传感器、水下滑翔机、系列化浮潜标等海洋观探测仪器装备研发需求;中国海洋大学围绕深海采矿发布了海底作业装备、矿石长距离传输、深海通信与定位等技术需求;北海预报减灾中心、中海油服、山东港口青岛港等应用单位则从浮标锚系与海床基水下检查、作业级ROV安装检测、ROV控制系统智能化等维度发布应用需求。 供给端同样看点密集:青岛森科特的水下网衣清洗机器人清洗效率达人工的5至8倍,其水下船舶清洗机器人可清除6厘米藤壶、200米船舶单侧清洗仅需40分钟,已出口新加坡;青岛澎湃海洋具备6000米级AUV全谱系研制能力,系列产品累计销售200余套并实现多台编队协同;北溟科技的水声通信、策海自动化的水下推进器等核心配套环节同步亮相。从整机到核心部件,「需求发布+能力路演」的对接机制正在把区域产业配套链串成完整供给能力。 二、天津瀚海蓝帆新晋国家级「小巨人」:模块化AUV赛道扩容 图2. 自主水下航行器在海上完成布放(图源:NOAA Ocean Exploration,美国政府作品,公有领域) 11月21日报道,工业和信息化部公示第八批国家级专精特新「小巨人」企业名单,位于天津经开区的天津瀚海蓝帆海洋科技有限公司入选。该公司2017年成立,专注模块化自主水下航行器(AUV)、特种作业ROV、水下电推进系统及执行机构等海洋装备的研发制造。 水下电推进与执行机构正是无人平台的动力「心脏」,与AUV整机配套的市场空间随无人装备放量而持续扩大。从青岛澎湃海洋、威海双丰到瀚海蓝帆,国家级「小巨人」名单中的海洋装备企业正沿「整机—动力—传感」链条多点卡位,模块化、可换装载荷的设计路线成为中小型AUV的主流选择,行业进入以细分场景定义产品的阶段。 三、NOAA与NFWF联合资助840万美元:声学观测护航鲸类通道 图3. 海面出游动的鲸(图源:NOAA Ocean Exploration,美国政府作品,公有领域) 美国国家海洋和大气管理局(NOAA)与国家鱼类及野生动物基金会(NFWF)近日宣布,通过船舶避撞基金向16个项目提供合计840万美元资助,用于开发和部署鲸类与船舶碰撞预警技术,项目配套出资超过120万美元。技术路线覆盖声学与光学双通道:康奈尔大学团队提出复用现有海底光缆开展大范围水声监测,无需专用调查船即可低成本组网;其他项目还包括模拟鲸喷生成的检测基线工具、AI相机系统与动态风险算法等,2027年起将在波士顿湾、科德角湾等航运密集水域开展实海验证,并计划把风险算法接入商船导航终端与海员告警应用。 这类项目把「声学探测+实时预警+减速管理」串成闭环:鲸类密度调查依赖声学记录仪与浮标阵列,动态管理区的划定依赖滑翔机与无人平台的实时声学数据,预警触达依赖低延迟数据链路。被动声学监测阵列、水听器与边缘计算设备的采购需求,将随项目在2027至2028年迁徙季的落地持续释放。 四、无人艇「按天买服务」:瑞典批量租用Voyager创先例 图4. 红色无人水面艇在近海执行值守任务(图源:NOAA/Uncrewed Systems Operations Center,美国政府作品,公有领域) 据defense.info本周综述,瑞典国防物资管理局将通过北欧防务合作框架(NORDEFCO)下的态势感知服务采购机制,由Saildrone公司部署运营4艘Voyager无人水面艇,每艘连续值守360天,合计1440个无人艇服务日,这是该框架下的首次国家级部署。采购方的表述点明了模式实质——「买的不是四艘无人艇,而是对海面的持续态势感知服务」:用户按服务天数付费,运维、补给与装备迭代风险留给运营方。 这种「买服务不买装备」的模式对装备厂商意味着收入结构从一次性销售转向长期运营合同,也意味着对艇体可靠性、自主规避与数据链路稳定性的要求高于单次交付——无人平台的「在位率」正在成为新的竞争指标。对国内正从「项目租赁」走向「用户自持」的无人艇企业而言,两条路线并行的市场结构已经清晰。 五、世界计算大会首设海洋计算声学论坛:AI与物理规律双轮驱动 图5. 科研人员在甲板上处理回声测深仪数据(图源:NOAA Ocean Exploration,美国政府作品,公有领域) 11月21日,2026世界计算大会在湖南首次设立海洋计算声学论坛。中国工程院院士宋君强在致辞中指出,复杂海洋环境下的探测与声场模拟长期受算力制约,人工智能、超级计算与海洋声学的交叉正催生这一新方向。论坛上,「午后效应」被反复提及——海面升温改变声速分布,声线下弯,同一套声呐设备上午和中午的探测性能可能出现明显差异。浙江大学程磊团队自研的SVM模型用少量稀疏观测样本重建完整水下物理场,对比国际最新方法误差下降60%以上、速度提升120多倍。 圆桌讨论形成的基本共识是:单纯数据驱动的模型环境迁移能力有限,必须把物理规律放进模型。对观测装备而言,「观测稀疏」仍是首要瓶颈——算法再强,也依赖足够密度的原位观测数据投喂。声场计算能力的每一次跃升,都会同步抬高对水声传感器布放密度、组网观测与数据同步采集的要求,这为水声观测装备划出了持续的增量空间。 六、深海结核内部发现独立生物群落:采矿环境基线调查再增一环 图6. ROV机械臂自海底采集多金属结核样品(图源:NOAA Ocean Exploration,美国政府作品,公有领域) 11月21日报道,《科学报告》(Scientific Reports)11月上线的一项研究显示,太平洋克拉里昂-克利珀顿区(CCZ)的多金属结核内部裂隙和孔隙中也生活着与周围海底沉积物明显不同的微型动物群落。研究人员分析了244块结核、提取出4139个生物个体,样本来自2019年SO268航次在德国联邦地球科学与自然资源研究所与比利时全球海洋矿产资源公司勘探合同区的箱式取样。此前生态研究大多关注结核表面及周围沉积物,结核内部这一微小生境长期被忽略;而采矿收集结核后,这些生物赖以生存的空间将随之消失。 研究提示,结核内部生物群落的组成、分布及其对结核的依赖程度,应纳入深海采矿生态基线调查。对装备行业而言,环境基线调查的内容清单每细化一环,高分辨率原位成像、底栖取样与显微观测设备的需求边界就随之外扩一分——与美国租约出售后环境审查前置的趋势相互印证,深海采矿的「观测账单」正在变得越发具体。 结语 图7. 本期要点速览(图表制作:青岛水德科技有限公司) 本期六条动态有一个共同指向:海洋装备产业正在从「卖设备」走向「卖能力」。对接会把散落的需求与能力摆上同一张桌子,「小巨人」评定沿产业链卡位,无人艇按天计费把装备价值折算成服务时长,而声学护鲸与结核基线研究则说明——能力的一半在硬件,另一半在数据与方法的持续积累。青岛水德科技有限公司将持续跟踪上述方向的技术与产品进展,为行业用户提供前沿资讯与设备选型参考。 来源声明:本文根据青岛市海洋发展局、青岛新闻网、新浪财经、津云、美国国家海洋和大气管理局、国家鱼类及野生动物基金会、defense.info、新湖南、《科学报告》及相关机构官网等公开信息整理,内容仅供参考。
-
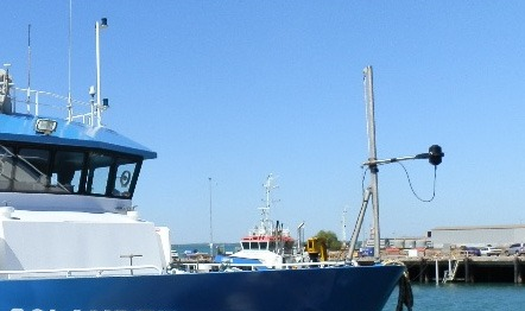 212026-11船头上的水色标尺:DALEC高光谱辐射计为MODIS与VIIRS卫星数据验证提供走航实测卫星海洋水色产品的可信度,最终要靠水面上实测的辐射数据来检验。传统验证依赖岸站和浮标,点位固定、覆盖有限;科考船的例行航次本是理想的移动验证平台,但人工操作水上辐射计对准水面,受船体阴影、太阳耀光和船舶姿态影响,一次航次攒不下几组可用的星地匹配样本。澳大利亚联邦科学与工业研究组织(CSIRO)领衔的团队给出的解法,是把一台由澳大利亚In-Situ Marine Optics公司研制的DALEC高光谱辐射计长期架在热带水域科考船的船头前支索上,让它白天自动连续采集水上光谱,再与MODIS、VIIRS两颗卫星做系统比对,把无人值守方案的误差来源逐项量化。研究成果发表于2016年的《Remote Sensing》。 研究背景 卫星水色数据的定标与验证,要求现场实测与卫星过境在时间、空间和几何条件上都严格匹配,机会窗口本就稀少;单个岸站或系泊点只能覆盖固定海域,还未必落在卫星星下点上。传统验证依赖人工瞄准、手动记录,匹配样本的积累速度远赶不上验证需求。DALEC全称“动态水上辐亮度与辐照度采集器”(Dynamic Above-water Radiance and Irradiance Collector),专为解决这个瓶颈设计:传感器头集成三台微型模块化光谱仪,外加GPS与纵横摇传感器,整体架在伸出船头的吊杆上,同步测量水面辐亮度、天空辐亮度与下行太阳辐照度三路光谱。仪器内置罗经与电机,在预设范围内自动寻找理想观测几何——相对方位角锁定135°,至少大于90°,从根上避开船体遮挡与阴影;每台光谱仪200个通道,覆盖400–1050 nm,光谱分辨率10 nm,采样间隔约3.3 nm。 图1. 澳大利亚In-Situ Marine Optics公司DALEC高光谱辐射计 图2. DALEC高光谱辐射计安装在“Solander”号科考船船头前支索的吊杆上 这套系统先在2011年7月至2012年9月澳大利亚海洋国家设施“南方调查者”号的9个航次中磨合,把操作与维护规程固化下来;2013年7月起常驻澳大利亚海洋科学研究所(AIMS)的“Solander”号科考船。安装位置有讲究:传感器头在船头前方伸出约1米、离海面约7米,前方方位视角约270°无遮挡,既避开了船艏溅浪,也保证水面辐亮度的采样足迹约0.5平方米。日常运行是每天9时至16时以约1赫兹连续采集,浪高接近2米时启动评估、达2–3米即收回传感器头并把吊杆收拢到前支索上;船上电池可支撑约10小时,仪器每天收回干实验室清洁、充电,三台光谱仪每年返厂用可溯源到NIST的标准灯定标。每个航次结束后统一做辐射定标(Level 1B),数据以符合CF约定的NetCDF格式上传澳大利亚综合海洋观测系统(IMOS)门户,向科研界免费开放。 研究过程 研究选取2015年4月至8月澳大利亚西北热带海域的五个晴空日做星地比对:斯科特礁(Scott Reef)4月12日、贝格尔湾(Beagle Gulf)5月24日与8月6日、帝汶海(Timor Sea)8月7日与14日,卫星过境前后各数小时的连续走航光谱全部纳入匹配。 图3. 研究海区与五个匹配航段的分布,底图为MODIS真彩影像 数据处理链条清晰可溯:三台光谱仪的波长定标略有差异,先以样条插值把谱段统一重采样到2 nm间隔;遥感反射率由(水面辐亮度减去气水界面反射的天空光)除以下行辐照度求得,其中天空光反射系数采用Mobley于2015年发布的新反射表(M15),按40°观测天顶角查表插值;因该船未记录风速,处理时取3米/秒的常数代入。质量控制阈值同步生效:纵横摇超过3°、太阳天顶角超过80°、观测方位与船首夹角小于60°的数据一律剔除。 图4. 2015年4月12日斯科特礁上空193条光谱的DALEC处理序列 研究结果 自动化的收益立竿见影:连续走航采集使星地匹配样本量比常规人工方式提高一到两个数量级——人工操作通常一次卫星过境只能凑出一两条可用光谱,而自动化方案单个匹配日就能聚合出20至50条平均光谱。仅五个晴空日就攒出了覆盖礁盘、浑浊海湾与开阔海域的多类型匹配数据集;高光谱数据还能按光谱响应函数卷积到现有与后续卫星的任意波段,同一套实测框架可以直接复用于下一颗卫星的验证。比对结果显示,在443 nm蓝光波段,MODIS与VIIRS的遥感反射率相对DALEC实测系统性偏低,偏差介于9.8×10⁻⁴至3.1×10⁻³ sr-1,折合7.5%–29%;而在530 nm以上波段,两者与实测的一致性极好,均方根差低于0.002 sr-1,斯科特礁处决定系数达0.985–0.993。 图5. 五个匹配日的分段统计:VIIRS与MODIS相对DALEC的平均绝对百分比差、均方根差、偏差与决定系数随波长的分布 论文还对误差来源做了敏感性评估:天空光反射表的更新是蓝光波段偏差收窄的关键——用M15表替代旧版M99表,蓝波段的差异几乎减半;风速取值在1–5米/秒之间变化时对结果影响有限。作者据此指出,蓝光波段的卫星-实测差异须结合反射表版本与几何条件解读,这正是自动化方案能系统排查、人工操作难以顾及的环节。 图6. DALEC与MODIS、VIIRS在IMOS观测系泊点附近的逐波段比对 研究结论 这项研究的价值不在于给卫星“挑错”,而在于证明了一条可持续的验证路径:把水上辐射测量做成船上的一道自动工序,就能以极低的人力成本,把全球科考航次变成水色卫星的移动验证网络。 从作业环节看,这套方案的可复制性落在几处具体设计上。布放端,吊杆把传感器头送到船头前方、离海面7米的位置,避开船体阴影与艏浪,一个人即可完成收放与日常清洁;采集端,罗经加电机自动把相对方位角调到135°,纵横摇传感器同步记录姿态,超限数据在质控环节按阈值剔除,不必等回岸后再补救;数据端,每个航次结束做一次Level 1B辐射定标,出口是符合CF约定的NetCDF,上传IMOS后任何团队都能直接取用,也可以按目标卫星的光谱响应函数重采样,为后续传感器预留了复用空间。对水质遥感验证与近岸水色监测的用户而言,这意味着从“偶发的船测点”升级为“连续的移动标尺”,卫星产品的偏差在哪里、有多大,从此有了可核查的实测依据。 参考文献 Brando VE, Lovell JL, King EA, Boadle D, Scott R, Schroeder T. The Potential of Autonomous Ship-Borne Hyperspectral Radiometers for the Validation of Ocean Color Radiometry Data. Remote Sensing, 2016, 8(2): 150. https://doi.org/10.3390/rs8020150 相关产品链接 澳大利亚In-Situ Marine Optics公司 辐射计与光谱仪
Cooperative partner
合作伙伴
水德官方微信
水德官方网站
2026 © 青岛水德科技有限公司
鲁ICP备20004513号-1